Visualizzazione post con etichetta robotcar pilotato da app android. Mostra tutti i post

domenica 18 marzo 2018

Robot Car con nodeMCU - Software


Questo e' il terzo e' ultimo post di una serie che descrive la realizzazione del progetto RobotCar con nodeMCU controllato da applicazione Android.

I post precedenti sono: RobotCar - Assemblaggio e RobotCar con nodeMCU

I questo post conclusivo descrivo e condivido il software per l'applicazione Andoird realizzato con AppInventor e lo scketch per il nodeMCU per il controllo del RobotCar.


RobotCar Android Controller


Siccome questo progetto e' rivolto per dei giovanissimi ho realizzato l'applicazione per Android con l'ottimo MIT App Inventor.

L'app Android e' molto semplice e' puo' essere estesa a piacere.
Ha la funzione principale di spiegare come controllare un dispositivo remoto con delle semplici chiamate HTTP GET.

Per i piu' esperti, dico subito che il meccanismo di comunicazione e' molto antiquato ed utilizza dei parametri nella URL come si faceva a meta' anni 90. 
Tuttavia, siccome e' orinetato a dei giovanissimi, ho scelto questa modalita' per renderla comprensibile.

Per chi realizza il progetto suggerisco di implementare un server REST. Tuttavia' sono solo dettagli.


Interfaccia Grafica


Come anticipato l'interfaccia grafica e' semplicissima. E' composta da 4 pulsanti che rappresentano le 4 direzioni di movimento del RobotCar.


Gli oggetti utilizzati sono i seguenti


Ho utilizzato un layout a tabella (5 righe e 5 colonne). Ho anche usato due label (senza testo) per ottenere uno spaziamento corretto dei pulsanti.

Per chi vuole usare l'app direttamente senza realizzarla in AppInventor ho messo il file APK sul mio GitHub [RobotCar - Progetto Completo]

Blocchi AppInventor


Il "codice" e' molto semplice come l'interfaccia.

Questa app presuppone che il RobotCar sia in ascolto all'indirizzo 192.168.10.10. Ovviamente potete cambiarlo con un indirizzo IP di vostro gradimento (il RobotCar crea un rete WiFI chiamata RoboCar-01).

Il codice fa si' che ad ogni pressione di un pulsante di controllo, una HTTP GET venga inviata al RobotCar con un parametro chiamato comado che puo' assumere un valore corrispondente alla direzione di movimento desiderata:
  • AVANTI
  • INDIETRO
  • DESTRA
  • SINISTRA
  • FERMO
Da notare che il comando FERMO, che fa immediatamente fermare il RobotCar, viene inviato quando il pulsante viene rilasciato.
Quindi il RobotCar si muove, nella direzione prescelta, finché' il pulsante rimane premuto.


RobotCar WebServer per nodeMCU


Il RobotCar e' controllato da un nodeMCU fissato sul suo telatio.
Ho implementato un semplice WebServer sul nodeMCU in modo da poter ricevere i comandi provenienti dall'app Android e da attuare il controllo sui motori.


I GPIO del nodeMCU da utilizzare sono definiti nelle linee 5 - 9. 

Il codice imposta il nodeMCU in modalita' AccessPoint e crea una rete WiFi chiamata RobotCar-01

Nella linea 43 configuro il webserver per eseguire la funzione muovi_robocar al ricevimento di un HTTP GET all'url: http://192.168.10.10/robocar

La funzione muovi_robocar  e' molto semplice e in funzione del parametro comando, letto dalla query HTTP, richiama al funzione di movimento del RobotCar relativa.

Ogni funzione di movimento del RobotCar, aziona i motori destro e sinistro in modo appropriato.


Test del RobotCar


Concludo questo progetto con il test del RobotCar


Robot Car con nodeMCU


Nel primo post della serie [qui], ho descritto come assemblare i vari componenti che formano il kit del robot car.

A questo punto il robot car ha la necessita' di essere controllato per potersi muovere.

In questo post descrivo i passi necessari per installare il cervello (un nodeMCU) ed il driver dei 2 motori CC collegati alle ruote.

Componenti Necessari


Per portare a termine i passi descritti in questo post sono necessari i seguenti componenti


nodeMCU


Il nodeMCU e' un ottima scelta in quanto associa al micro controllore anche il dispositivo WiFi che mi permette di controllare da remoto il RobotCar.


(Mini) BreadBoard da 170 fori


Per comodità' ho usato una mini breadboard con 170 punti di connessione.
E' possibile usare una più' comune breadboard da 400 punti senza particolari problemi

Sulla mini breadboard montero' il nodeMCU e realizzero' le poche connessioni necessarie per realizzare questo progetto.


Scheda driver motori L298N


Nel Kit e' inclusa la scheda di controllo dei motori in corrente continua. E' basata sull'integrato L298.

In questo post (L298N Driver Motori con Arduino) descrivo in dettaglio come si utilizza la scheda di controllo.


Filo e Cavetti di connessione


Gomma adesiva


Per fissare i vari componenti sul telaio del RobotCar, uso una gomma adesiva come questa


Passiamo ora all'assemblaggio dei componenti sul telaio del RobotCar.


Passo #1:  Saldatura alimentazione motori


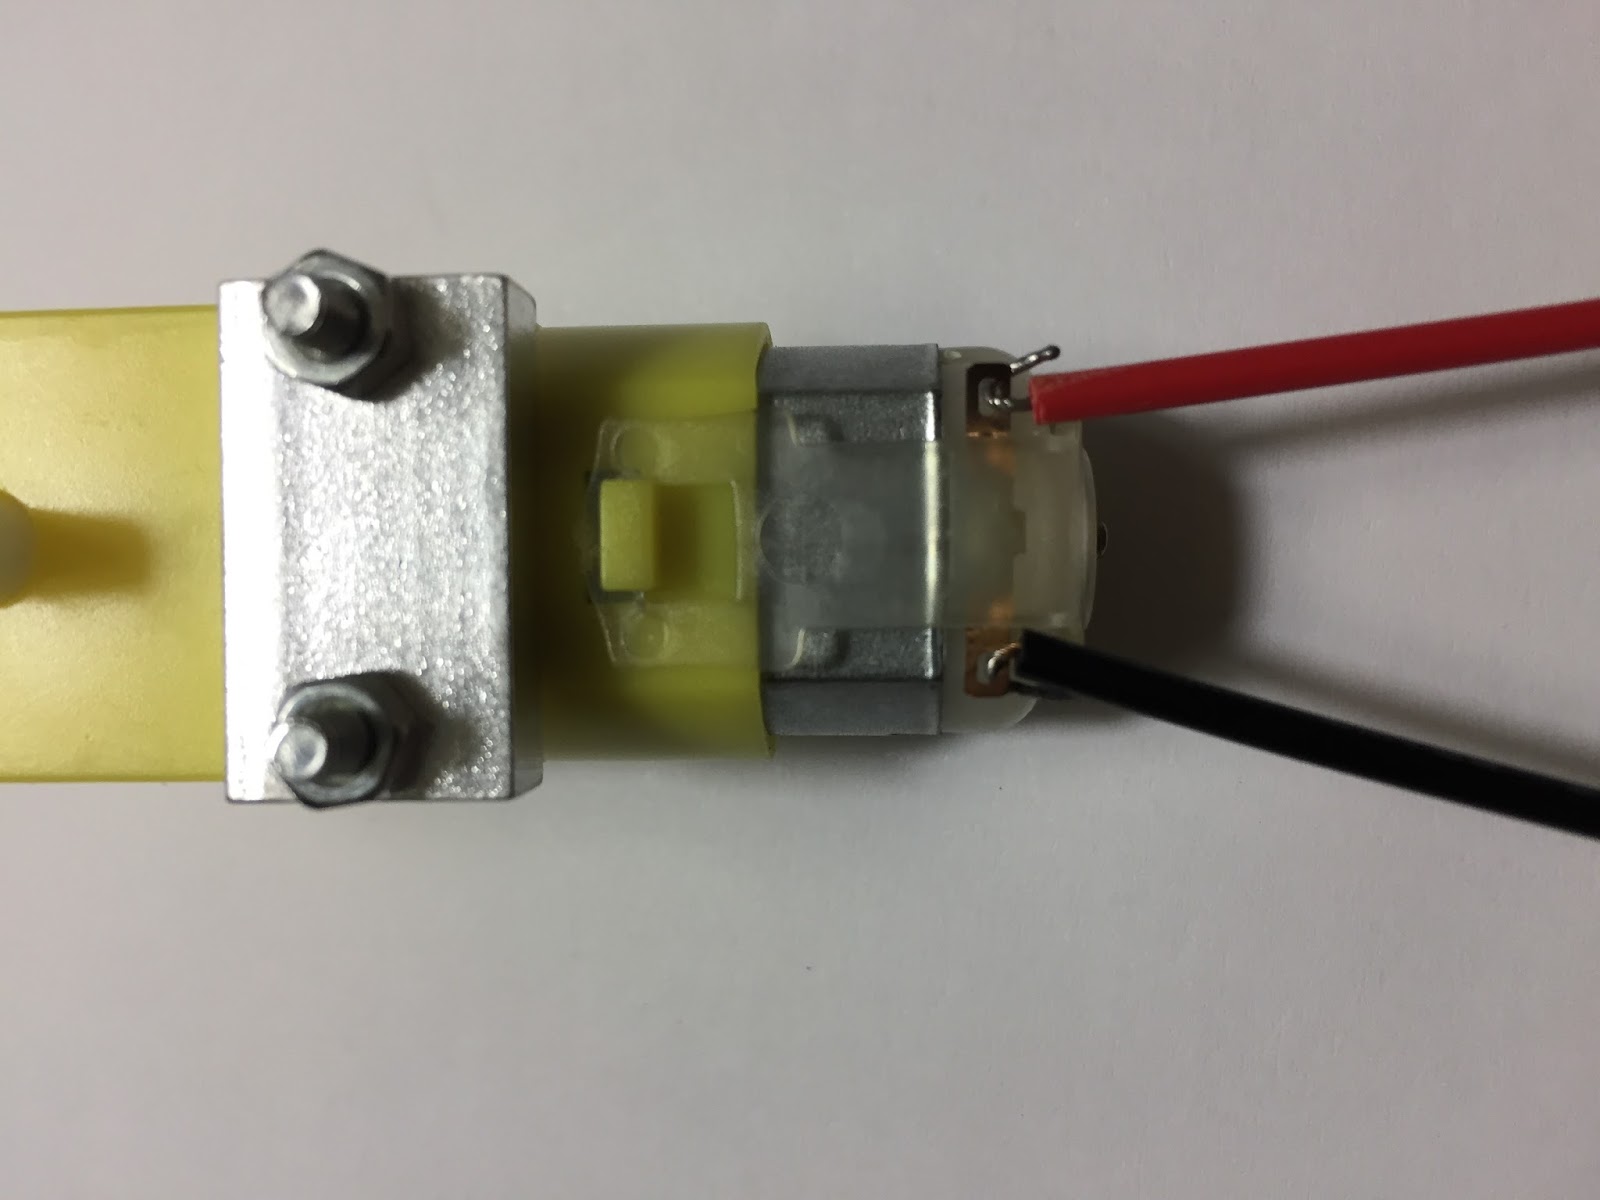
I motori sono dotati di due terminali metallici su cui bisogna saldare un filo di alimentazione.

Inserisco un filo e ne ripiego leggermente l'estremità, quasi a formare un piccolo uncino.

Questo rende il collegamento più' solido e duraturo.


Ora con il saldatore ben caldo, applicoun po' di stagno in modo da saldare i fili di alimentazione al connettore metallico del motore.


Questo e' il risultato ottenuto.


Passo #2:  Fissaggio mini-breadboard al telaio


Applico un po' di gomma adesiva al fondo della mini-breadboard


Ora con una lieve pressione, faccio aderire la mini-breadboard al telaio del RobotCar.


Se la vostra breadboard e' dotata di adesivo sul fondo potete evitare l'uso della gomma adesiva


Passo #3:  Passaggio fili alimentazione motore


Faccio passare i fili di alimentazione dei motori nelle fessure presenti nel telaio del RobotCar come indicato in figura


Faccio passare i fili con delicatezza per evitare di staccarli dai motori.


Questo e' il risultato ottenuto.


Passo #4:  Montaggio nodeMCU su mini-breadboard


In questo passo, inserisco il nodeMCU sulla mini-breadboard in modo simmetrico, lasciando una fila libera per parte.


La inserisco tutta da un lato, in modo da lasciare due colonne libere sulla sinistra


Passo #5:  Posizionamento scheda L298N


Infine posiziono, sul telaio del RobotCar, la scheda L298N, per il controllo dei motori.

Anche in questo caso mi aiuto con la gomma adesiva.


Passo #6:  Schema bread-board


Nelle due figure sotto, lo schema breadboard da realizzare.


Passo #7:  Cablaggio circuito


Adesso, che tutti i componenti sono correttamente posizionati sul RobotCar, inizio a creare il circuito sulla mini-breadboard  usando dei cavetti DuPont (rainbow wire) 


Inizio connettendo il filo rosso (positivo) e quello nero (negativo), dal porta batterie alla bread-board come indicato in figura.


Adesso collego due piccoli spezzoni di filo, dalla scheda L298N alla breadboard come in figura.


Il filo blue va connesso al positivo della batteria, mentre il filo bianco al negativo.


Adesso collego i fili di alimentazione dei due motori alla scheda L298N come in figura.

L'ordine rosso-nero non e' cosi' importante, in quanto e' facilissimo modificare lo sketch in modo da far ruotare i motori nel verso corretto.


Ora collego l'alimentazione alla scheda nodeMCU. 

Come si vede in figura collego il polo negativo della batteria a GND sul nodeMCU.

Allo stesso modo, collego il polo positivo al pin Vin del nodeMCU.


Infine, collego i cavetti di controllo dei motori dal nodeMCU alla scheda L298N.

I collegamenti sono i seguenti:

Lato scheda L298N:

  • filo marrone: pin IN1 
  • filo giallo: pin IN2
  • filo verde: pin IN3
  • filo grigio: pin IN4


Lato scheda nodeMCU:
  • filo marrone: pin D0
  • filo giallo: pin D1
  • filo verde: pin D3
  • filo grigio: pin D4


Ed ecco il RobotCar completamente assemblato e con il circuito cablato in maniera corretta


Passi Successivi

Ora che il RobotCar e' completament5e assemblato e cablato posso concentrarmi sulla parte software.

Devo sviluppare due componenti:

  • applicazione per dispositivo mobile: uso l'ottimo AppInventor in quanto il progetto e' orientato a chi non sa' ancora programmare
  • sketch per nodeMCU che implementa un web server che controlla il movimento del RobotCar


Tratterò' l'argomento software in un post separato