Nel caso del motore DC non ci sono fasi da alimentare in sequenza.
Basta applicare una tensione ai morsetti ed il motore gira. Se si inverte la tensione il motore gira in senso contrario.
Questa minor complessita' nel far ruotare il motore rispetto ad un passo-passo ha pero' lo svantaggio che con un motore DC non si ottiene una rotazione precisa e controllata come con il passo-passo.
Mentre nel motore passo-passo si puo' far ruotare il motore di un numero di step o gradi ben determinato con un motore DC si possono solo specificare la tensione da applicare e la durata dell'impulso di alimentazione.
Quindi normalmente i motori DC e passo-passo vengono utilizzati in applicazioni diverse.
Come nel caso del motore passo-passo, Arduino non puo' alimentare il motore direttamente. Si rischia seriamente di bruciare la scheda Arduino.
Anche in questo caso ci vuole un driver per il motore.
Normalmente si usa un transistor di potenza in configurazione Darlington, per esempio TIP 120.
Siccome io non ho un TIP 120 o simile o pensato di utilizzare il ULN2003 che e' un chip che racchiude 7 transistor Darlington.
Quindi funzionalmente il ULN2003 equivale a 7 TIP 120, percio' perfetto per qusto uso
Il ULN2003 l'ho riciclato dalla scheda di controllo per motore passo-passo che ho usato in un mio precedente post
In aggiunta al ULN2003 ho anche usato un piccolo condensatore applicato ai poli del motore a spazzole in corrente continua.
Anche in questo caso ho utilizzato un semplice 7805 per ricavare i 5V necessari a questo circuito partendo da una batteria a 9V. (Nel post relativo ai motori passo-passo spiego meglio come realizzarlo).
A questo punto ho tutti gli elementi necessari a realizzare il semplice circuito.
Ecco come ho cablato il tutto su una breadboard.
Adesso che il circuito e' pronto vediamo il software.
In questo modo e' facilissimo pilotare il motore passo-passo.
Come si vede la scheda di controllo richiede:
+5V
GND
4 GPIO di Arduino (per controllare i 4 avvoglimenti del motore in questione)
E' imporante notare che l'alimentazione della scheda e quindi del motore non deve essere prelevata da Arduino, altrimenti quasi certamente lo friggiamo.
L'alimentazione deve essere esterna ad Arduino
Nel mio caso siccome ho una batteria a 9V ho creato un semplice regolatore DC-DC di tensione in modo da ottenere i 5V richiesti per l'alimentazione del motore.
Regolatore DC-DC
Lo schema del circuito di un semplice regolatore DC-DC e' semplicissimo
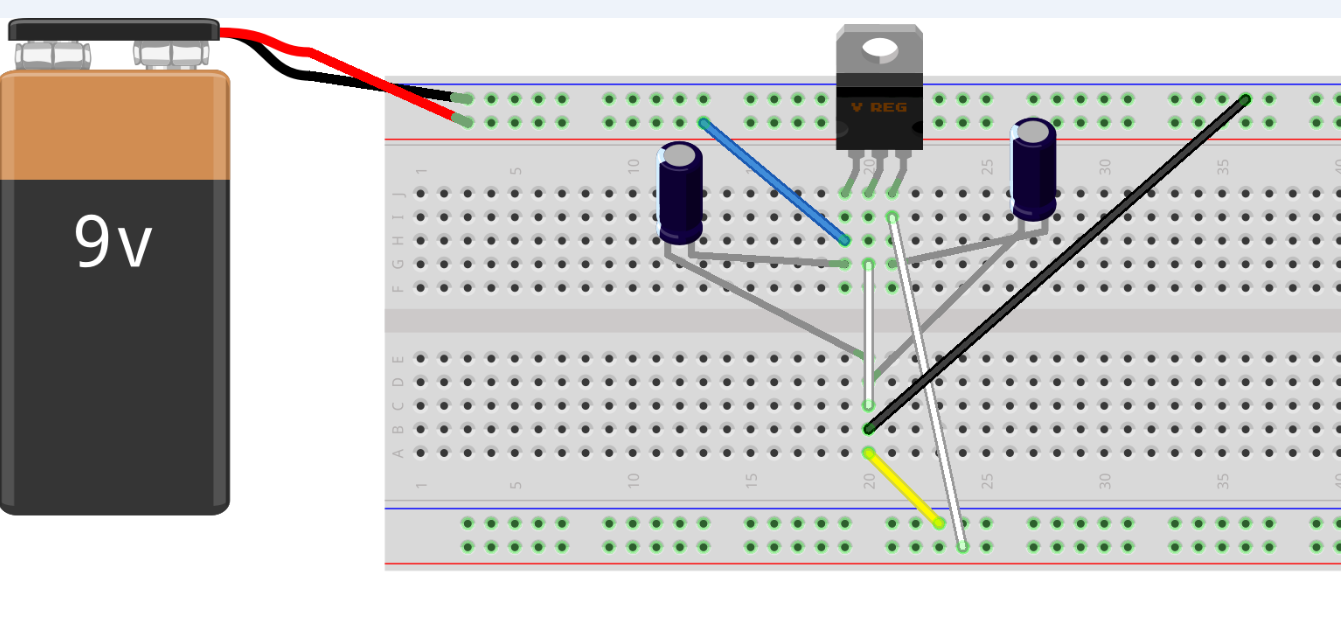
Come si vede dalla figura ho usato un 7805 e due condensatori. Nel mio caso il condensatore Ci all'ingresso ha una capacita' di 100 uF e Co all'uscita una capacita' di 10 uF.
Qui sotto un semplice schema di come ho montato il regolatore su una breadboard:
Ecco come ho realizzato velocemente il regolatore sulla basetta:
Ok a questo punto sulle due piste in basso (filo giallo e bianco) ho i +5V e GND con cui alimentero' il motore passo passo e la scheda di controllo.
Collegamento motore ad Arduino
Adesso ho collegato il motore alla scheda di controllo e questa ad Arduino come spiegato qui sotto.
Il motore ha un connettore con 5 fili. Lo collego alla scheda (entra in una sola direzione).
Dopo di cio' ho inserito i fili dell'alimentazione in questo modo:
filo rosso -> GND
filo marrone -> +5V
Adesso collego questi due fili alla breadboard all'uscita del regolatore DC-DC
Il filo rosso in corrispondenza del filo giallo sulla breadboard (GND)
Il filo marrone in corrispondenza del filo bianco sulla breadboard (+5V)
A questo punto ho collegato la scheda di controllo del motore ad Arduino come spiegato qui sotto.
filo nero --> pin IN1 della scheda motore
filo marrone --> pin IN2 della scheda motore
filo rosso --> pin IN3 della scheda motore
filo arancione --> pin IN4 della scheda motore
Dal lato Arduino:
filo nero --> pin 8
filo rosso --> pin 9
filo marrone --> pin 10
filo arancione --> pin 11
Nota
Come notate i pin 9 e 10 sono invertiti per far si che il motore possa giare in senso orario e antiorario.
Immagino che queso sia un problema della schedina da 2$.
Quindi tutto sommato solo invertendo i fili abbiamo risolto il problema.
A questo punto ho collegato la batteria alla breadboard rispettando la polarita'.
Arduino Sketch
Ho creato questo semplice sketch (basato su stepper_oneRevolution) che rimane in attesa di input dal monitor seriale di arduino
#include <Stepper.h>

const int stepsPerRevolution = 4;

int readByte = 0;
char buff[255]; //contiene i dati ricevuti
int steps = 0;

// initialize the stepper library on pins 8 through 11:
Stepper myStepper(stepsPerRevolution, 8,9,10,11);

void setup() {
  // set the speed
  myStepper.setSpeed(4096);
  // initialize the serial port:
  Serial.begin(9600);
}

void clear_buff()
{
  int i = 0;
  for (i=0; i < 255; i++)
    buff[i] = 0;
}

void loop() {
  clear_buff();
  delay(100);

  if ((readByte = Serial.available()) > 0) {
    // insert the number of step (+ or -) manually trhough serial monitor
    Serial.readBytes(buff, readByte);
    steps = atoi(buff);
    Serial.println(steps);
    myStepper.step(steps);
  }
}
Inserisci il numero di step e il verso in cui si vuole che il motore giri:
2048 : il motore compie un giro completo in senso orario
-2048: il motore compie un giro completo in senso antiorario
1024: il motore compie mezzo giro in senso orario
Dopo varie prove ho verificato che i valori 4 per stepsPerRevolution e 4096 per la velocita' di rotazione sono i migliori. In questo modo il motore compie un giro completo in circa 6 secondi.
Potete variare questi due valori ma fate in modo che il prodotto dei due valori sia sempre 16384.
Verifica Funzionamento
Come sempre verifichiamo che il tutto funzione come previsto!!!
Come sempre chiunque abbia idee e migliorie e' il benvenuto.